Manuel du Lidar de la série LSD1xx
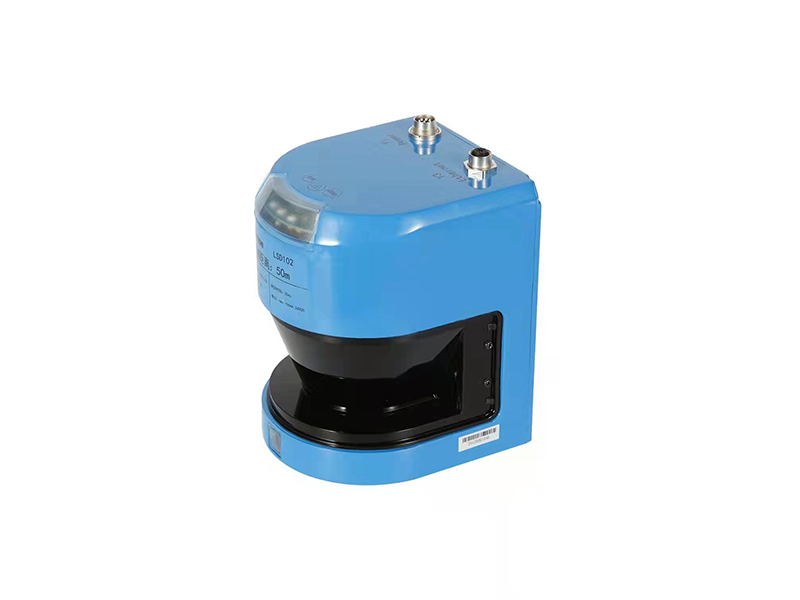
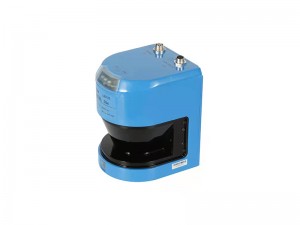
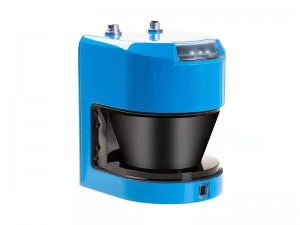


Brève description :
Coque moulée en alliage d'aluminium, structure solide et légère, facile à installer ;
Le laser de grade 1 est sans danger pour les yeux ;
La fréquence de balayage de 50 Hz satisfait la demande de détection à grande vitesse ;
Le chauffage interne intégré assure le fonctionnement normal à basse température ;
La fonction d'autodiagnostic assure le fonctionnement normal du radar laser ;
La portée de détection la plus longue peut atteindre 50 mètres ;
L'angle de détection : 190° ;
Filtrage de la poussière et anti-interférence lumineuse, IP68, adapté à une utilisation en extérieur ;
Fonction d'entrée de commutation (LSD121A, LSD151A)
Être indépendant de la source de lumière externe et peut maintenir un bon état de détection la nuit ;
Certificat CE
Détails du produit
Composants du système
Le système de base du LSD1XXA est composé d'un radar laser LSD1XXA, d'un câble d'alimentation (Y1), d'un câble de communication (Y3) et d'un PC avec logiciel de débogage.
1.2.1 LSD1XXA
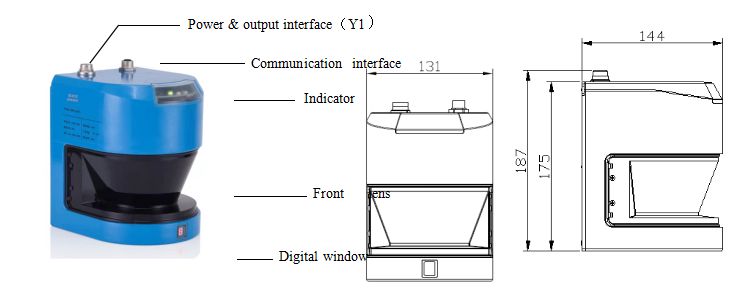
| No | Composants | Instruction |
| 1 | Interface logique(Y1) | Alimentation et E/Sles câbles d'entrée sont connectés au radar par cette interface |
| 2 | Interface Ethernet(Y3) | Les câbles de communication Ethernet sont connectés au radar par cette interface |
| 3 | Fenêtre indicatrice | Système opération,Alarme de défaut et sortie système trois indicateurs |
| 4 | Cache de la lentille avant | Émission et réceptionles faisceaux lumineux réalisent le balayage des objets par ce cache-objectif |
| 5 | Fenêtre d'indication numérique | L'état du tube Nixie est affiché dans cette fenêtre |
Câble d'alimentation
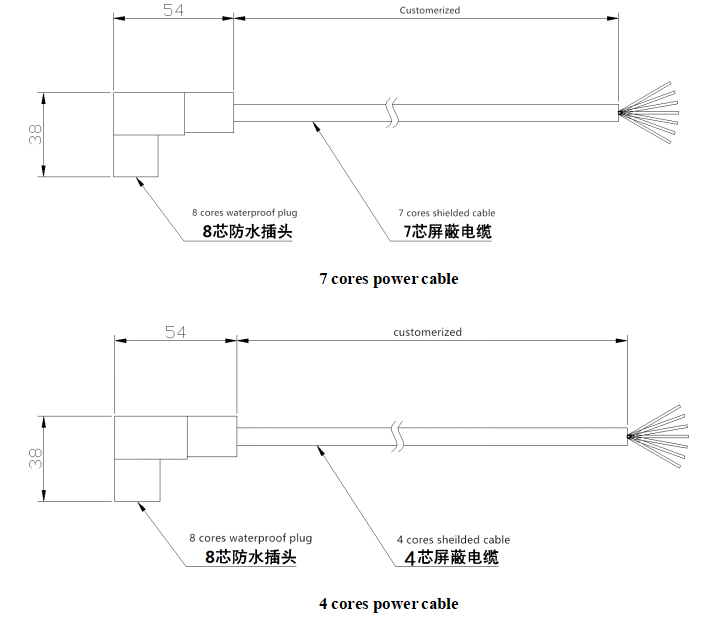
Définition du câble
Câble d'alimentation à 7 conducteurs :
| Épingle | Terminal n° | Couleur | définition | Fonction |
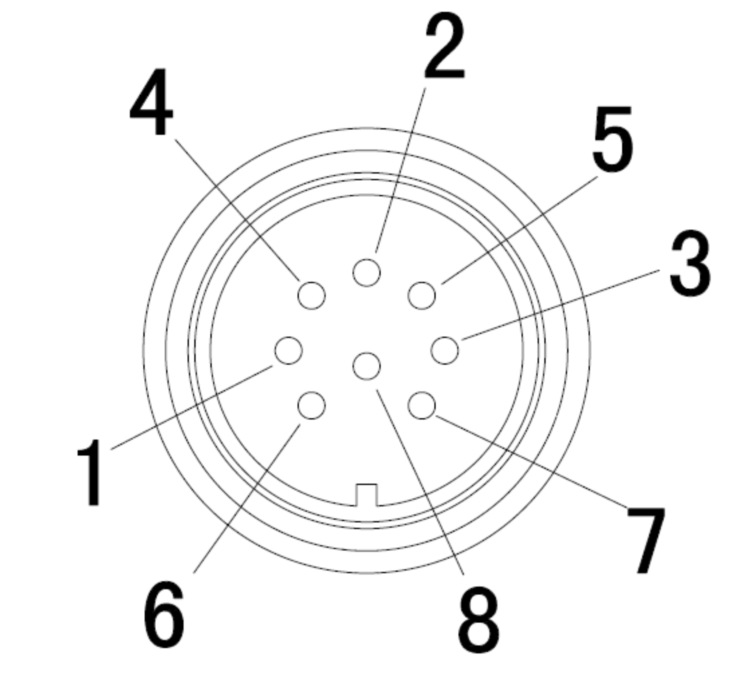 | 1 | Bleu | 24V- | Entrée négative de l'alimentation électrique |
| 2 | Noir | CHALEUR- | Apport négatif de puissance de chauffage | |
| 3 | Blanc | ENTRÉE 2/SORTIE 1 | Port d'entrée/sortie E/S / port de sortie NPN 1 (identique à OUT1) | |
| 4 | Brun | 24V+ | Entrée positive de l'alimentation | |
| 5 | Rouge | CHALEUR+ | Entrée positive de puissance de chauffage | |
| 6 | Vert | NC/OUT3 | Port d'entrée/sortie E/S / port de sortie NPN 3 (identique à OUT1) | |
| 7 | Jaune | INI/OUT2 | Port d'entrée/sortie E/S / port de sortie NPN 2 (identique à OUT1) | |
| 8 | NC | NC | - |
Remarque : pour LSD101A, LSD131A, LSD151A, ce port est un port de sortie NPN (collecteur ouvert), il y aura une sortie de levier faible lorsque l'objet est détecté dans la zone de détection.
Pour LSD121A, LSD151A, ce port est un port d'entrée E/S. Lorsque l'entrée est suspendue ou connectée à un niveau bas, elle est identifiée comme niveau haut et sortie comme « 0 » dans le protocole de communication.
Câble d'alimentation à 4 conducteurs :
| Épingle | Terminal n° | Couleur | définition | Fonction |
| | 1 | Bleu | 24V- | Entrée négative de l'alimentation électrique |
| 2 | Blanc | CHALEUR - | Apport négatif de puissance de chauffage | |
| 3 | NC | NC | Vide | |
| 4 | Brun | 24V+ | Entrée positive de l'alimentation | |
| 5 | Jaune | CHALEUR+ | Entrée positive de puissance de chauffage | |
| 6 | NC | NC | Vide | |
| 7 | NC | NC | Vide | |
| 8 | NC | NC | Vide |
Câble de communication
1.3.3.1Câble de communication
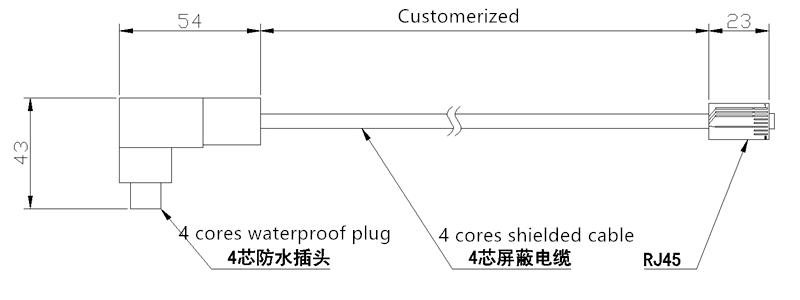
1.3.3.2Définition du câble
| Épingle | No | Couleur | Définition | Fonction | No | RJ45 |
| 1 | Blanc orange | TX+E | Capteur de données Ethernetding | 1 | 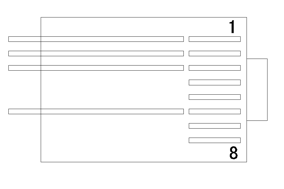 | |
| 2 | Vert blanc | RX+E | données Ethernetrecevoir | 3 | ||
| 3 | Orange | TX-E | Capteur de données Ethernetding | 2 | ||
| 4 | Vert | RX-E | données Ethernetrecevoir | 6 |
PC
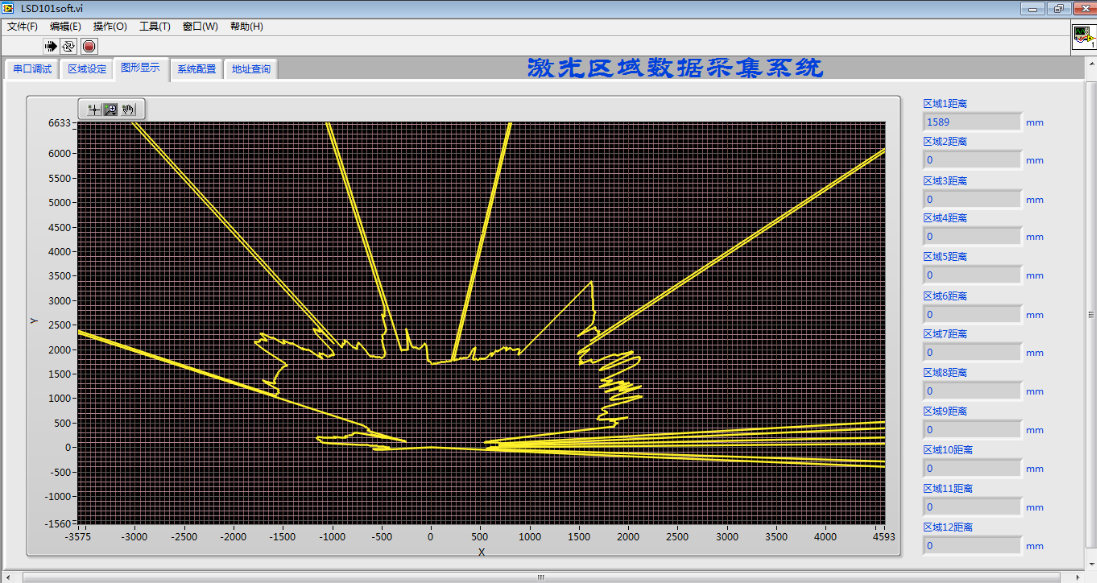
L'illustration suivante est un exemple de test PC. Pour plus d'informations sur l'opération, veuillez consulter les instructions PC LSD1xx.
Paramètre technique
| Modèle | LSD101A | LSD121A | LSD131A | LSD105A | LSD151A | |
| Tension d'alimentation | 24 V CC ± 20 % | |||||
| Pouvoir | <60W, Courant de fonctionnement normal<1,5 A,Chauffage < 2,5 A | |||||
| Données interfaceOui | Ethernet,10/100 Mbit/s, TCP/IP | |||||
| Temps de réponse | 20 ms | |||||
| Onde laser | 905 nm | |||||
| Qualité laser | 1re année(sans danger pour les yeux des personnes) | |||||
| Interférence anti-lumière | 50000lux | |||||
| Plage d'angles | -5° ~ 185° | |||||
| Résolution angulaire | 0,36° | |||||
| Distance | 0~40m | 0~40m | 0~40m | 0~50m | 0~50m | |
| Résolution de mesure | 5 mm | |||||
| Répétabilité | ±10 mm | |||||
| Fonction d'entrée | – | E/S 24 V | – | – | E/S 24 V | |
| Fonction de sortie | NPN 24 V | – | NPN 24 V | NPN 24 V | – | |
| Fonction de division de zone | ● | – | – | ● | – | |
| Width&hauteur mesures | Vitesse de détection du véhicule | – | – | ≤ 20 km/h |
| – |
| Plage de détection de la largeur du véhicule | – | – | 1 à 4 m |
| – | |
| Erreur de détection de la largeur du véhicule | – | – | ±0,8%/±20 mm |
| – | |
| Plage de détection de la hauteur du véhicule | – | – | 1~6m |
| – | |
| Erreur de détection de la hauteur du véhicule | – | – | ±0,8%/±20 mm |
| – | |
| Dimension |
| 131mm × 144 mm × 187mm | ||||
| Indice de protection |
| IP68 | ||||
| Travail/stockagetempérature |
| -30°C~ +60℃ /-40℃ ~ +85℃ | ||||
Courbe caractéristique
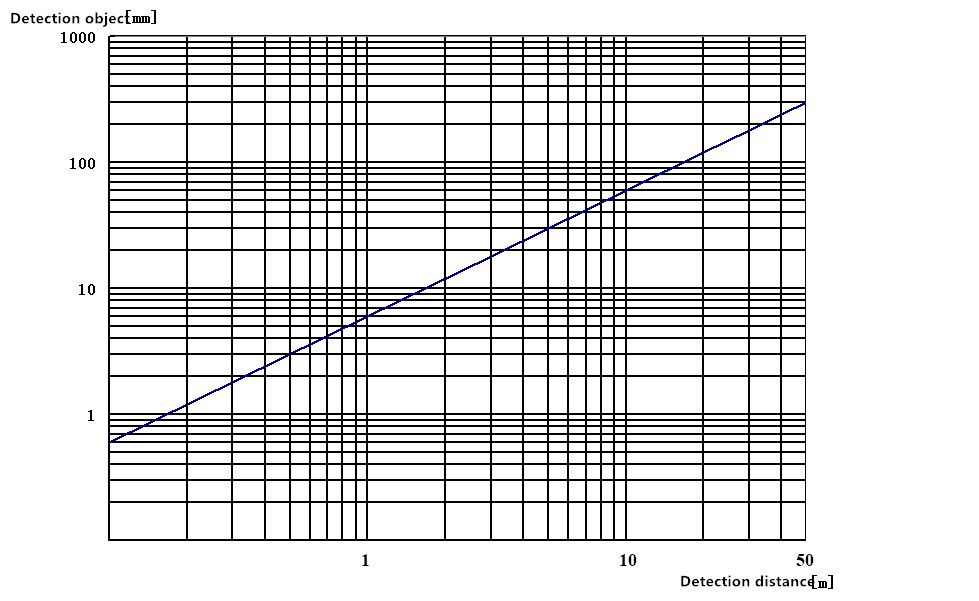
Courbe de relation entre l'objet de détection et la distance
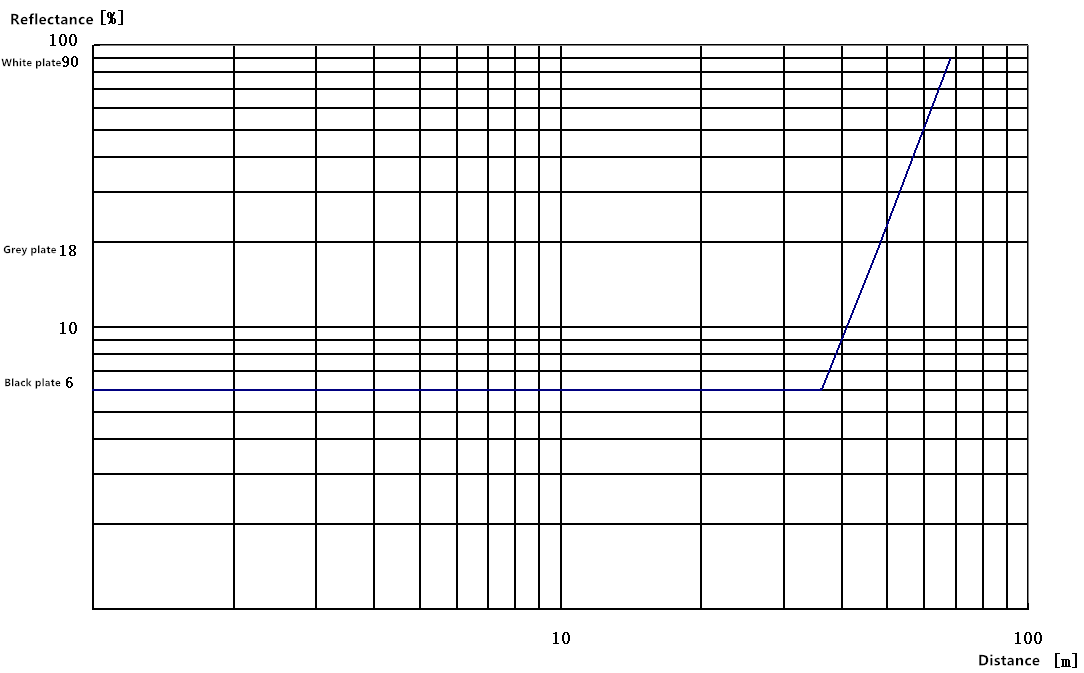
Courbe de relation entre la réflectance de l'objet détecté et la distance
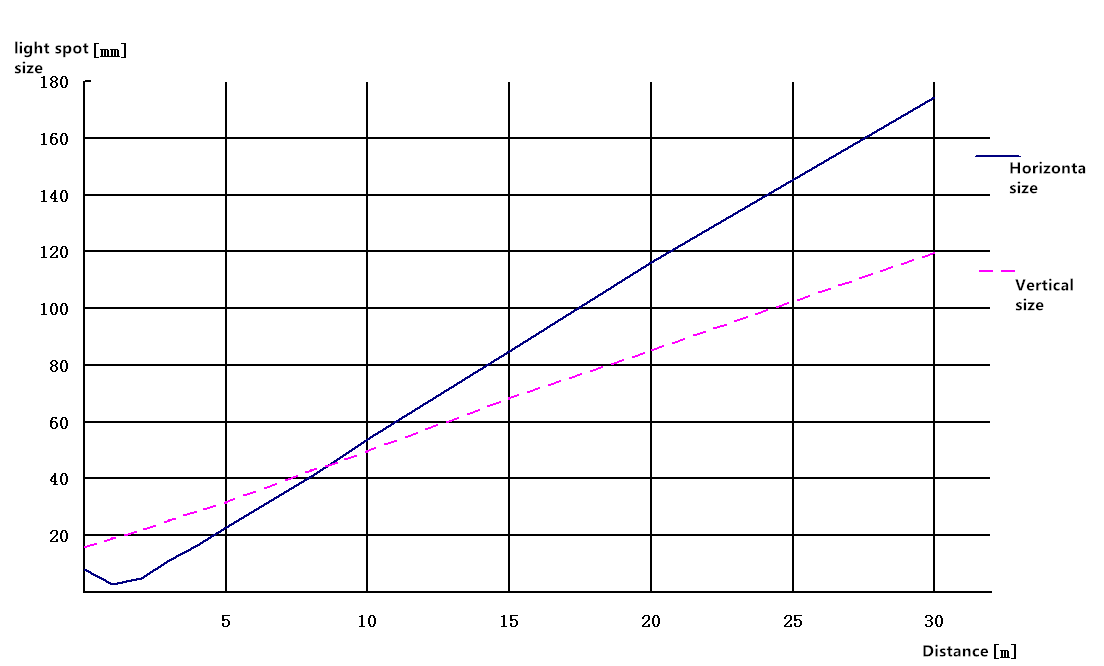
Courbe de relation entre la taille du point lumineux et la distance
Connexion électrique
3.1Définition de l'interface de sortie
3.1.1Description de la fonction
| No | Interface | taper | Fonction |
| 1 | Y1 | prises à 8 broches | Interface logique:1. Alimentation électrique2. Entrée E/S(appliquertoLSD121A)3. Puissance de chauffage |
| 2 | Y3 | Prises à 4 broches | Interface Ethernet:1.Envoi de données de mesure2. Lecture du réglage du port du capteur, du réglage de la zone et des informations sur les défauts |
3.1.2 Interfacedéfinition
3.1.2.1 Y1 interface
Câble d'interface à 7 conducteurs:
| Épingle | No | Couleur | Définition du signal | Fonction |
| | 1 | Bleu | 24V- | Entrée négative de l'alimentation électrique |
| 2 | Noir | CHALEUR- | Entrée négative dechauffage ppuissance | |
| 3 | Blanc | IN2/DEHORS1 | E/S entrée / NPNport de sortie1(mêmeto SORTIE 1) | |
| 4 | Brun | 24V+ | Entrée positive de l'alimentation | |
| 5 | Rouge | CHALEUR+ | Entrée positive de puissance de chauffage | |
| 6 | Vert | CAROLINE DU NORD/DEHORS3 | Entrée E/S / NPN sortirport3(idem pour OUT1) | |
| 7 | Jaune | INI/DEHORS2 | Entrée E/S / NPN port de sortie 2(idem pour OUT1) | |
| 8 | NC | NC | - |
Note:Pour LSD101A、LSD131A、LSD105A, ce port estNPN port de sortie(collecteur ouvert),il y aura peusortie du levier lorsque l'objet est détecté dans la zone de détection.
PourLSD121A, LSD151A , ce port estE/Sport d'entrée, lorsque l'entrée est suspendue ou connectée à bas, elle est identifiée comme niveau haut et sortie comme « 1 » dans le protocole de communication ; lorsque l'entrée est connectée à 24 V +, elle est identifiée comme niveau bas et sortie comme « 0 » dans le protocole de communication.
Câble d'interface à 4 conducteurs:
| Épingle | No | Couleur | Définition du signal | Fonction |
| | 1 | Bleu | 24V- | Entrée négative de l'alimentation électrique |
| 2 | Blanc | CHALEUR - | Entrée négative dechauffage ppuissance | |
| 3 | NC | NC | Vide | |
| 4 | Brun | 24V+ | Entrée positive de l'alimentation | |
| 5 | Jaune | CHALEUR+ | Entrée positive de puissance de chauffage | |
| 6 | NC | NC | Vide | |
| 7 | NC | NC | Vide | |
| 8 | NC | NC | Vide |
3.1.2.2 Y3définition de l'interface
| Épingle | No | Couleur | Définition du signal | Fonction |
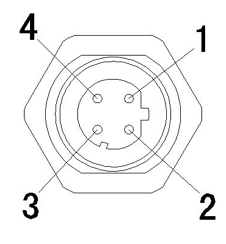 | 1 | Ogammeblanc | TX+E | Capteur de données Ethernetding |
| 2 | Vert blanc | RX+E | données Ethernetrecevoir | |
| 3 | Orange | TX-E | Capteur de données Ethernetding | |
| 4 | Vert | RX-E | données Ethernetrecevoir |
3.2Wiring
3.2.1 LSD101A、LSD131A、LSD105A Sortie de commutation câblage(câble d'alimentation à 7 conducteurs)
Note:
●Lorsque la ligne de sortie du commutateur n'est pas utilisée, elle doit être suspendue ou mise à la terre et ne doit pas être court-circuitée directement avec l'alimentation électrique.;
●V + ne dépasse pas une tension de 24 V CC et doit être mis à la terre avec 24 V CC.
3.2.2 LSD121A,LSD151ASortie de commutation câblage(câble d'alimentation à 7 conducteurs)
3.2.3LSD121A、LSD151A schéma de câblage électronique externe(Câble d'alimentation à 7 conducteurs)
Le câble d'entrée lidar doit être connecté au câble Vout externe pendant ce temps, connectez un 5Krésistancejusqu'à 24 ans et plus
Fonction et application
4.1Fufonction
Les principales fonctions des produits de la série LSD1XX A sont la mesure de distance, le réglage des entrées et l'évaluation complète des entrées et sorties des véhicules, ainsi que leur séparation dynamique grâce à la mesure de la largeur et de la hauteur des véhicules. Le radar LSD1XX A est connecté à l'ordinateur principal par un câble Ethernet, et les graphiques et données de mesure peuvent être affichés via le logiciel de l'ordinateur principal.
4.2 Mesures
4.2.1 Mesure de distance(Postuler àLSD101A、LSD121A、LSD105A、LSD151A)
Une fois le radar allumé et l'autotest réussi, il mesure la distance de chaque point dans une plage de -5 ° à 185 ° et transmet ces valeurs via l'interface Ethernet. Les données de mesure par défaut sont de 0 à 528 groupes, correspondant à une distance comprise entre -5 ° et 185 °, au format hexadécimal, et l'unité est le mm. Par exemple :
Rapport de panne
Recevoir une trame de données:02 05 00 FE 00 FE 19 FE DB FE 01 02 F9 02 DE 02 E5 02 DE 02 E5 02 E5 02 E5 02 EC 02 EC 02 F3……..
Valeur de distance correspondante:
Date:02 F9 02 DE 02 E5 02 DE 02 E5 02 E5 02 E5 02 EC 02 EC 02 F3。 。 。
Informations d'angle et de distance correspondant aux données:-5° 761mm,-4,64° 734mm,-4,28° 741mm,-3,92°734mm , -3,56°741,-3,20° 741mm,-2,84° 741mm,-2,48° 748mm,-2,12° 748mm,1,76° 755 mm。 。 。
4.2.2Mesure de la largeur et de la hauteur(Postuler au LSD131A)
4.2.2.1Protocole de communication de mesure
| Description | Code de fonction | Résultat de largeur | Résultat de hauteur | Bit de parité |
| Octets | 2 | 2 | 2 | 1 |
| Envoi radar(Hexadécimal)
| 25、2A | WH、WL | HH、HL | CC |
Illustration:
Wrésultat idth:WH( haut8morceaux)、WL( faible8morceaux)
Hhuitrésultat:HH(haut8morceaux)、HL(faible8morceaux)
Bit de parité:CC(Vérification XORdu deuxième octet au dernier deuxième octet)
Exemple:
Largeur2000Hauteur1500:25 2A 07 D0 05 DC 24
4.2.2.2Protocole de paramétrage
Les paramètres d'usine par défaut du produit sont : largeur de voie 3 500 mm, largeur minimale de l'objet à détecter 300 mm et hauteur minimale de l'objet à détecter 300 mm. L'utilisateur peut modifier les paramètres du capteur en fonction de la situation. Si le capteur est correctement configuré, un ensemble de données d'état au même format sera renvoyé. Le format spécifique de l'instruction est le suivant.
| Description | Code de fonction | Code de fonction auxiliaire | Paramètre | Bit de parité |
| Boctets | 2 | 1 | 6/ 0 | 1 |
| Radarrecevoir(Hexadécimal) | 45、4A | A1(sréglage) | DH、DL、KH、KL、GH、GL | CC |
| Radarrecevoir(Hexadécimal) | 45、4A | AA(requête) | —— | CC |
| Envoi radar(Hexadécimal) | 45、4A | A1 / A0 | DH、DL、KH、KL、GH、GL | CC |
Illustration:
Largeur de la voie:DH(haut8 morceaux)、DL( faible8morceaux)
Largeur minimale de l'objet de détection:KH(haut8 morceaux)、KL(faible8morceaux)
Objet de détection minimumhauteur:GH(haut8 morceaux)、GL(faible8morceaux)
Bit de parité:CC(Vérification XORdu deuxième octet au dernier deuxième octet)
Exemple:
Paramètre:45 4A A1 13 88 00 C8 00 C8 70(5000 mm,200 mm,200 mm)
Requête:45 4A AA E0
Réponse1:45 4AA113 88 00 C8 00 C8 70(A1:Lorsque le paramètre est modifié)
Réponse2:45 4AA013 88 00 C8 00 C8 71(A0:Lorsque le paramètre n'est pas modifié)
Installation
8.1 Précautions d'installation
● Dans un environnement de travail extérieur, le lnd1xx doit être installé avec un couvercle de protection pour éviter que la température interne du capteur n'augmente rapidement en raison de la lumière directe du soleil.
● N'installez pas le capteur avec des objets vibrants ou oscillants.
● Lnd1xx doit être installé loin de l'environnement présentant de l'humidité, de la saleté et un risque d'endommagement du capteur.
● Afin d'éviter toute source de lumière externe telle que la lumière du soleil, une lampe à incandescence, une lampe fluorescente, une lampe stroboscopique ou toute autre source de lumière infrarouge, cette source de lumière externe ne doit pas se trouver à ± 5 ° du plan de détection.
● Lors de l'installation du couvercle de protection, ajustez la direction du couvercle de protection et assurez-vous qu'il est face à la voie, sinon cela affectera la précision de la mesure
● Le courant nominal de l'alimentation d'un seul radar doit être ≥ 3 A (24 V CC).
● Les interférences entre sources lumineuses doivent être évitées. Lorsque plusieurs capteurs sont installés simultanément, les méthodes d'installation suivantes doivent être respectées.
a. Installez une plaque d'isolation entre les capteurs adjacents.
b. Ajustez la hauteur d'installation de chaque capteur de sorte que le plan de détection de chaque capteur ne soit pas à ± 5 degrés du plan de détection de l'autre.
c. Ajustez l'angle d'installation de chaque capteur de sorte que le plan de détection de chaque capteur ne soit pas à ± 5 degrés du plan de détection de l'autre.
Codes de panne et dépannage
Codes de panne
| No | Inquiéter | Description |
| 001 | Erreur de configuration des paramètres | La configuration des paramètres de fonctionnement de la machine via l'ordinateur supérieur est incorrecte |
| 002 | Défaut du cache de la lentille avant | La couverture est polluée ou endommagée |
| 003 | Défaut de référence de mesure | Les données de mesure des réflecteurs clairs et sombres à l'intérieur de la machine sont incorrectes |
| 004 | Défaut moteur | Le moteur n'atteint pas la vitesse réglée ou la vitesse est instable |
| 005 | Défaut de communication | Communication Ethernet, transmission des données de mesure bloquée ou déconnectée |
| 006 | Défaut de sortie | Court-circuit ou arrêt de sortie |
9.2 Dépannage
9.2.1Erreur de configuration des paramètres
Reconfigurer les paramètres de fonctionnement du radar via l'ordinateur supérieur et les transmettre à la machine.
9.2.2Défaut du cache de la lentille avant
Le cache du rétroviseur avant est un élément essentiel du LSD1xxA. S'il est sale, la lumière de mesure sera affectée et l'erreur de mesure sera importante. Par conséquent, il doit être maintenu propre. Si le cache est sale, utilisez un chiffon doux imbibé de détergent neutre et essuyez-le dans le même sens. En cas de particules, soufflez-les d'abord avec du gaz, puis essuyez-les pour éviter de les rayer.
9.2.3Défaut de référence de mesure
La référence de mesure sert à vérifier la validité des données. En cas de défaut, les données de mesure de la machine sont inexactes et ne peuvent plus être utilisées. Elle doit être retournée à l'usine pour maintenance..
9.2.4Défaut moteur
Une panne du moteur empêchera la machine de prendre des mesures ou entraînera un temps de réponse inexact. Un retour à l'usine pour maintenance est nécessaire.。
9.2.5 Défaut de communication
Vérifiez le câble de communication ou la panne de la machine
9.2.6 Défaut de sortie
Vérifiez le câblage ou la panne de la machine
Informations de commande de l'annexe II
| No | Nom | Modèle | Note | Poids(kg) |
| 1 | RadarCapteur | LSD101A | Type commun | 2,5 |
| 2 |
| LSD121A | Type d'entrée | 2,5 |
| 3 |
| LSD131A | Type de mesure de largeur et de hauteur | 2,5 |
| 4 |
| LSD105A | Type longue distance | 2,5 |
| 5 |
| LSD151A | Type d'entréeType longue distance | 2,5 |
| 6 | Câble d'alimentation | KSP01/02-02 | 2m | 0,2 |
| 7 |
| KSP01/02-05 | 5m | 0,5 |
| 8 |
| KSP01/02-10 | 10 m | 1.0 |
| 9 |
| KSP01/02-15 | 15 m | 1,5 |
| 10 |
| KSP01/02-20 | 20 m | 2.0 |
| 11 |
| KSP01/02-30 | 30 m | 3.0 |
| 12 |
| KSP01/02-40 | 40 m | 4.0 |
| 13 | Câble de communication | KSI01-02 | 2m | 0,2 |
| 14 |
| KSI01-05 | 5m | 0,3 |
| 15 |
| KSI01-10 | 10 m | 0,5 |
| 16 |
| KSI01-15 | 15 m | 0,7 |
| 17 |
| KSI01-20 | 20 m | 0,9 |
| 18 |
| KSI01-30 | 30 m | 1.1 |
| 19 |
| KSI01-40 | 40 m | 1.3 |
| 20 | Prcouverture protectrice | HLS01 |
| 6.0 |
Enviko est spécialisé dans les systèmes de pesage en mouvement depuis plus de 10 ans. Nos capteurs WIM et autres produits sont largement reconnus dans le secteur des STI.